
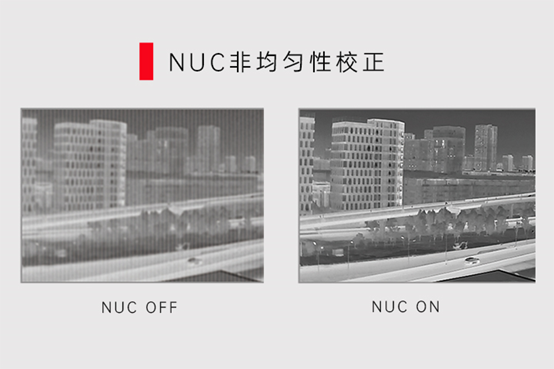
红外热成像设备在长时间运行过程中,可能受到环境温度变化和探测器自身温度漂移的影响,出现图像条纹、背景不均匀等现象。为了保证成像质量,设备需要定期进行非均匀性校正(NUC)。
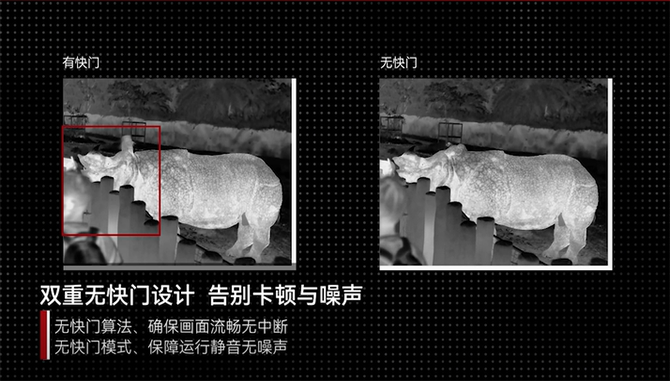
传统红外热成像设备通常采用快门校正,但校正时需要暂时遮挡探测器视场,造成画面短暂冻结。无快门算法则利用图像处理技术减少对机械快门的依赖,在改善图像质量的同时,保持观测过程的连续性。
一、红外热成像为什么需要非均匀性校正?
红外探测器由大量像元组成。受制造工艺和工作状态差异影响,不同像元接收到相同红外辐射时,输出信号也可能有所不同,这种现象称为非均匀性。
当设备长时间运行或环境温度发生变化时,像元响应还可能出现漂移,导致红外图像产生固定图案噪声、条纹等问题,影响目标辨识和温度测量。
非均匀性校正(NUC)通过补偿像元之间的响应差异,改善红外图像的均匀性和成像质量。
二、无快门算法与传统快门校正有什么区别?
传统快门校正通过设备内部的机械快门暂时遮挡探测器视场,为各像元提供相对均匀的参考辐射。设备根据采集到的信号更新校正参数,补偿像元之间的响应差异。
无快门算法(Shutterless NUC)则主要利用连续采集的图像信息、探测器温度数据及相关算法模型,估计像元响应变化并进行补偿,减少对机械快门的依赖。
两种方式的主要区别在于校正过程:传统快门校正需要暂时中断正常观测,无快门算法则能够减少校正动作对成像过程的影响。
三、无快门算法在红外热成像中有什么作用?
1. 减少画面中断,保持连续观测
传统快门校正期间,设备需要暂时遮挡视场,造成画面冻结或短暂停顿。无快门算法能够减少常规快门校正动作,让红外热成像设备更连贯地获取目标信息,适合长时间监控和在线观测场景。
2. 补偿图像非均匀性,改善成像质量
无快门算法能够对像元响应差异进行估计和补偿,减少固定图案噪声、条纹及背景不均匀等问题,提升红外图像的整体均匀性,为目标识别和细节观察提供支持。
3. 应对温度变化,提升成像稳定性
环境温度和探测器工作状态发生变化时,像元响应可能随之漂移。无快门算法可以结合温度信息和实时图像动态调整校正参数,降低响应变化对图像质量的影响。
四、无快门算法适用于哪些应用场景?
无快门算法能够减少校正动作对观测过程的干扰,在对实时性和连续性要求较高的红外热成像应用中具有优势。
工业在线监测: 持续观察生产设备、管道及关键部件的温度变化,保持监测画面的连贯性。
安防红外监控: 长时间获取监控区域的热图像信息,减少画面停顿对视频观测的影响。
移动红外观测: 在目标和设备状态不断变化的场景中,减少快门动作带来的观测中断。