
热成像在割草机中仍有明确市场,但它的定位正在分化。热电堆阵列负责“活体存在检测”,解决的是“有没有生命”的问题;热成像模组负责“视觉融合感知”,解决的是“那是什么、在哪里、如何绕开”的问题。两者不是替代关系,而是分层关系。热成像向上走的真正驱动力,不是性能碾压,而是欧洲法规压力下厂商对“合规确定性”的付费意愿。
一、问题的起点:割草机到底需要“看到”什么?
要回答“热成像还有没有市场”,先要厘清割草机识别刺猬这个场景的传感器需求层次。
第一层需求:黑暗中探测到热源。 刺猬是夜行性动物,遭遇危险时不会逃跑而是缩成一团。可见光摄像头在黄昏和夜间基本失效,超声波和激光雷达无法区分“一丛厚草”和“一只蜷缩的刺猬”。热感知是唯一可靠的技术路径:哺乳动物核心体温(30°C~35°C)在夜间与周围植物、土壤形成显著温差。
第二层需求:在复杂热背景中稳定识别。盛夏傍晚,草坪经过一天暴晒仍有余温。传感器需要在“热石头”“热泥土”和“活体热源”之间做出判断。这对热灵敏度和空间分辨率提出了要求。
第三层需求:与现有导航系统融合。 割草机不仅需要“知道有生命”,还需要知道“在哪里”,才能执行绕行而非简单停机。这要求传感器输出可用的空间信息,能与视觉、LiDAR 数据做融合。
三层需求对应不同的技术方案。热电堆阵列和热成像模组,分别覆盖了不同的层次。
二、热电堆阵列:够用,而且正在变得更好用
消费级热电堆传感器在“活体检测”这个任务上是够用的:32×24 像素,NETD 小于100mK,通过 I²C 接口直接输出线性化的绝对温度数据。
这些参数意味着:它可以在 1.5 到 2 米的距离上,从复杂热背景中剥离出刺猬的热轮廓。I²C 直出温度数据意味着主控 MCU 不需要做复杂的信号调理,读取即可判断“是不是生命体”。
它的核心优势是极简。没有机械快门,不需要外部算力做图像处理,功耗很低,集成简单。对于以“活体存在检测”为目标的割草机产品,这是一个最优的选择。
但“够用”的边界也在这里:32×24 的温度矩阵能告诉你“有个热源”,但很难告诉你这个热源的确切形状和姿态。当割草机需要与可见光摄像头做双光谱融合、执行更精细的绕行动作时,这个分辨率会成为瓶颈。
三、热成像模组:从“检测”到“感知”的跨越
热成像模组提供的是更高分辨率的温度图像。例如芯火微电子的TIMO系列,分辨率120×90、256×192,输出的不再是“温度矩阵”,而是可用的热图像。
这个区别在割草机场景中的意义是,它能让传感器数据进入“视觉融合”的框架。学术综述在讨论割草机器人传感器融合时指出,最有前景的方案是将主动测距(LiDAR/雷达)与被动视觉(RGB/热成像)结合,前者提供可靠的三维几何和距离测量,后者提供必要的语义理解——“区分高草是可通行的,还是树篱或低矮物体是障碍物”。热成像模组提供的高分辨率热图像,可以参与这种语义理解。
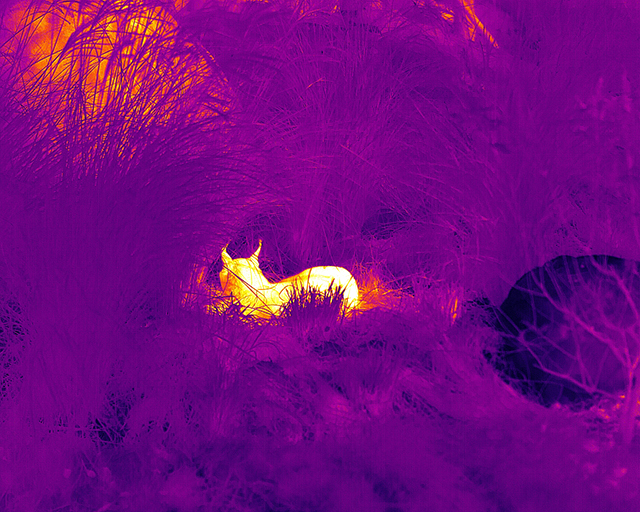
热成像不是孤立的“刺猬探测器”,而是多传感器融合系统中的一个语义层。它告诉系统“这里有生命热源”,然后由融合算法结合 LiDAR 的距离信息和视觉的形状信息,决定如何绕行。
四、真正的驱动力:法规压力与合规确定性
热成像在割草机中向上走的根本动力,来自欧洲的监管环境。
在这个背景下,热电堆和热成像面临的是同一个问题:能否通过标准化测试?
如果测试覆盖多种场景——不同季节、不同草况、不同光照、刺猬的不同姿态,热电堆的低分辨率在复杂场景下的漏报风险,可能让厂商在通过测试和节省成本之间重新权衡。
热成像的“更高可靠性”一旦有了标准化测试的背书,就变成了合规确定性。厂商愿意为这种确定性付费,因为违规的代价(产品禁售、品牌声誉)远高于传感器本身的差价。
选型判断
如果产品只需要回答“前方有没有活体”,热电堆阵列是当前性价比最高的方案。它的 I²C 直出温度数据、低功耗和低集成门槛,让它成为中端产品活体检测的务实选择。
如果产品需要执行双光谱融合感知——热成像与可见光/ LiDAR 数据叠加,实现更精细的绕行策略,热成像模组提供的高分辨率热图像是必要的。