
在红外热成像领域,红外机芯是整机性能的“心脏”。它集成了探测器、信号处理电路和图像算法,直接决定了热像仪的成像质量与探测能力。而在机芯的规格书里,NETD和MRTD 是两个出现频率最高的性能参数,也是最容易让人混淆的一对概念。
这篇文章将帮你彻底搞懂这两个指标的定义、区别,以及在实际选型中到底该看哪一个。
一、NETD:机芯能感知的最小温差
NETD全称Noise Equivalent Temperature Difference,中文叫噪声等效温差,业内通常称之为“热灵敏度”,它是衡量机芯能够区分场景中热辐射细微差异程度的重要指标,单位用毫开氏温标(mK)表示。数值越低,灵敏度越高,在弱对比度场景下看到的细节越多,图像更细腻。例如下图,25mK的图像细节比40mK更丰富。在气体检漏、医学测温等需要捕捉细微温度差异的场景中,低NETD的机芯是基础硬件保障。
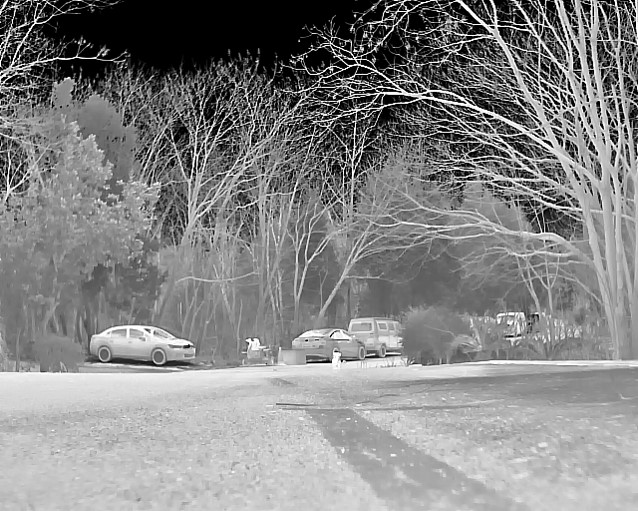
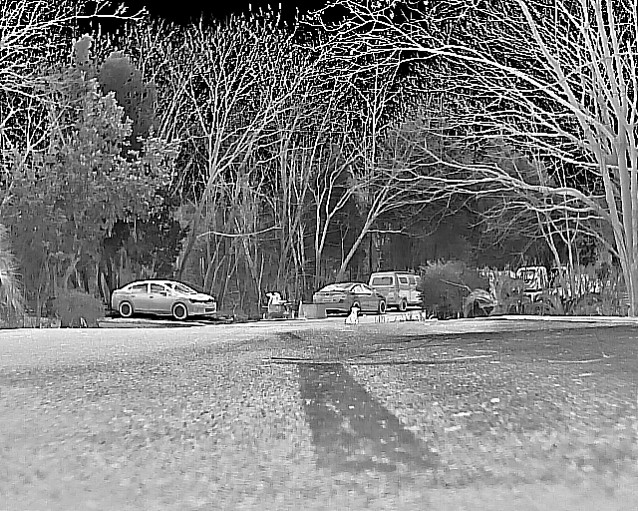
NETD的局限性在于它只针对机芯接收端本身,不包含显示器和人眼的影响。因此,它无法完全代表最终图像的“可用性”。
二、MRTD:人眼能看清的最小温差
MRTD全称Minimum Resolvable Temperature
Difference,中文叫最小可分辨温差。它的定义是:在特定空间频率下,观察者刚好能分辨出标准四杆靶图案(高宽比 7:1)时,目标与背景之间的温差。
简单来说就是,它告诉你在特定距离和空间频率下,目标与背景的温差达到多少时,人才能从屏幕上真正“看清”目标。
三、NETD与MRTD的区别与联系
MRTD通常以曲线形式呈现,纵轴是温差,横轴是空间频率(线对/毫弧度)。这一点有别于单一数值的NETD。
NETD是机芯能“看见”的最小温差,而MRTD代表人眼能看清的最小温差,两者之间还隔着光学系统、信号处理、显示器以及人眼视觉特性的距离,MRTD更像是整个红外系统综合成像能力的体现,这就是为什么要把它们分开考量。
所以,一个机芯NETD好,并不代表MRTD好。但如果MRTD好,NETD肯定不差。
NETD是红外机芯的“灵敏度底线”,MRTD是最终成像的“分辨力天花板”。NETD决定了机芯感知温度差异的理论极限,MRTD反映了在这个底子上,人眼最终能看到多清晰的目标。在专业选型和系统评估中,绝不能只看其中一个数字,而应将两者结合——用NETD判断机芯的硬件潜力,用MRTD判断系统的实战效能,才能做出最符合实际需求的判断。