
机器人要完成巡检、搜救和移动作业,需要获取周围环境的信息。可见光相机擅长捕捉物体的颜色、纹理和轮廓,激光雷达可以测量距离、识别空间结构,但在光线不足时,可见光成像容易受到影响;对于设备表面的温度异常,普通图像也难以直接反映。
红外热成像能够探测物体发出的红外辐射,并将其转换为热图像。将红外热成像技术应用于机器人,可以在常规视觉信息之外增加温度信息,为目标识别和设备状态监测提供新的判断依据。
一、红外热成像能为机器人提供什么信息?
识别热目标。在夜间或无光环境中,红外热成像不依赖可见光照明,能够呈现目标与背景之间的热辐射差异。在夜间巡逻、人员搜救等任务中,机器人可以利用这些特征发现疑似目标,再结合其他传感器进行识别。
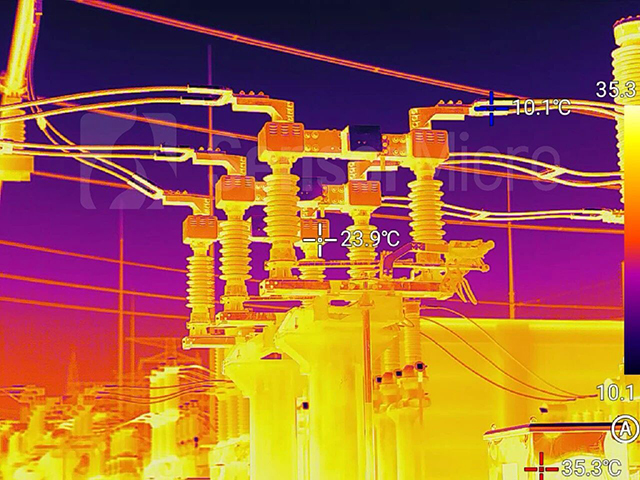
监测温度变化。设备运行异常往往伴随温度变化。例如,电气接头接触不良、机械部件异常摩擦,都可能引起局部温升。搭载红外热成像设备的巡检机器人可以记录设备表面的温度分布,帮助运维人员及时发现异常区域。
补充复杂环境下的视觉信息。在照明不足或强光干扰的场景中,红外热成像可以弥补部分可见光成像的不足。不过,烟雾、粉尘和雾气仍可能影响红外成像,实际效果与探测波段和环境条件有关。
二、红外热成像如何参与机器人感知?
红外图像采集只是第一步。机器人还需要对图像进行处理,提取目标的位置、轮廓和热特征,再由识别算法判断目标类型或发现温度异常。
在实际系统中,红外热成像通常还会与其他传感器配合使用。可见光相机能够补充目标的外观细节,激光雷达可以提供距离和空间信息,红外图像则呈现目标的热特征。将这些数据进行匹配和融合,机器人就能从不同角度获取环境信息,为目标跟踪、设备巡检和路径规划提供参考。
三、红外热成像在机器人中的应用
在工业巡检中,机器人可以利用红外热成像检查电力设备、管道和机械部件,发现异常温升,为设备维护提供线索。
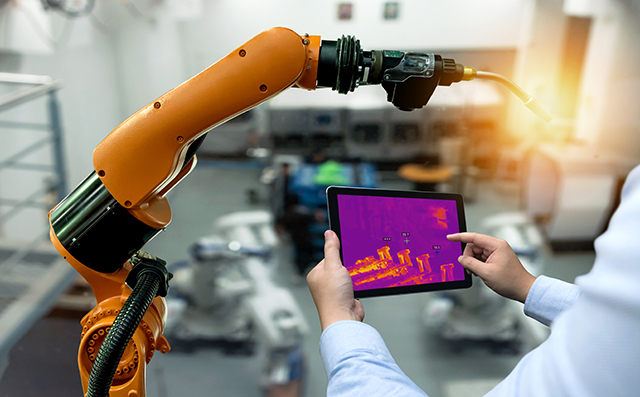
在消防救援和人员搜救中,红外图像能够帮助机器人寻找具有热对比特征的目标,辅助救援人员判断现场情况。但如果目标被墙体等不透红外的障碍物遮挡,或目标与背景温差较小,探测效果仍会受到限制。
对于夜间作业的移动机器人,红外热成像可以补充可见光相机获取的信息。若要进一步实现障碍物测距和安全避障,还需要结合激光雷达或其他距离传感器。
四、红外探测器的小型化与集成
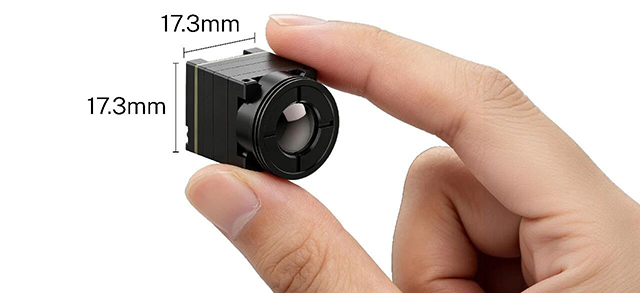
机器人对传感器的体积、重量和功耗较为敏感,尤其是四足机器人和小型移动平台,搭载设备的重量与能耗会直接影响整机设计。因此,红外探测器和机芯的小型化、低功耗设计,有利于红外热成像系统集成到不同类型的机器人中。
红外热成像为机器人增加了温度感知能力,也让设备状态监测和夜间目标探测有了更多实现方式。随着红外探测器性能提升,以及图像识别和多传感器融合技术的发展,红外热成像将在机器人感知系统中发挥更具体的作用。